

演算性能向上、設置空間の縮小:人型ロボットの放熱課題をどう解決するか
AI 大規模モデルと高性能サーボシステムの実装に伴い、人型ロボットの知覚能力と運動制御性能は大幅に向上しました。一方、技術の進化によって新たな課題も生まれています。演算性能が高くなり、実行する動作が複雑になるほど、主要部品から発生する熱が蓄積しやすくなります。熱の滞留はさまざまな不具合を引き起こすため、放熱はロボットが長時間・高負荷で安定稼働するための鍵を握っています。
一、ロボットにおける発熱の要因
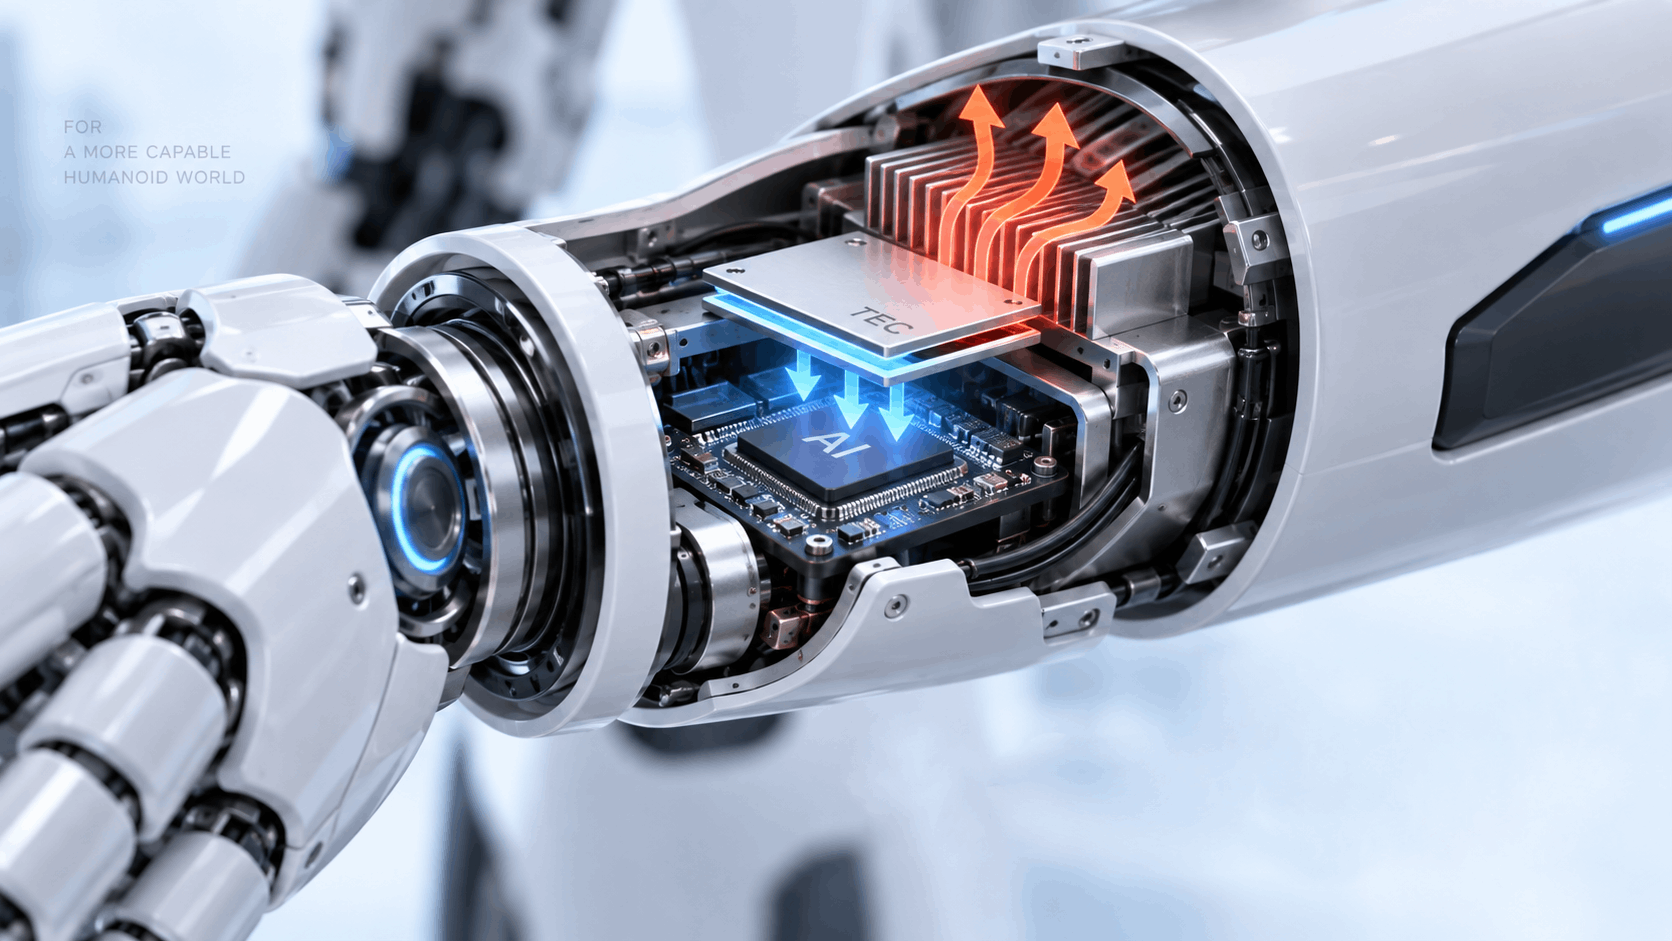
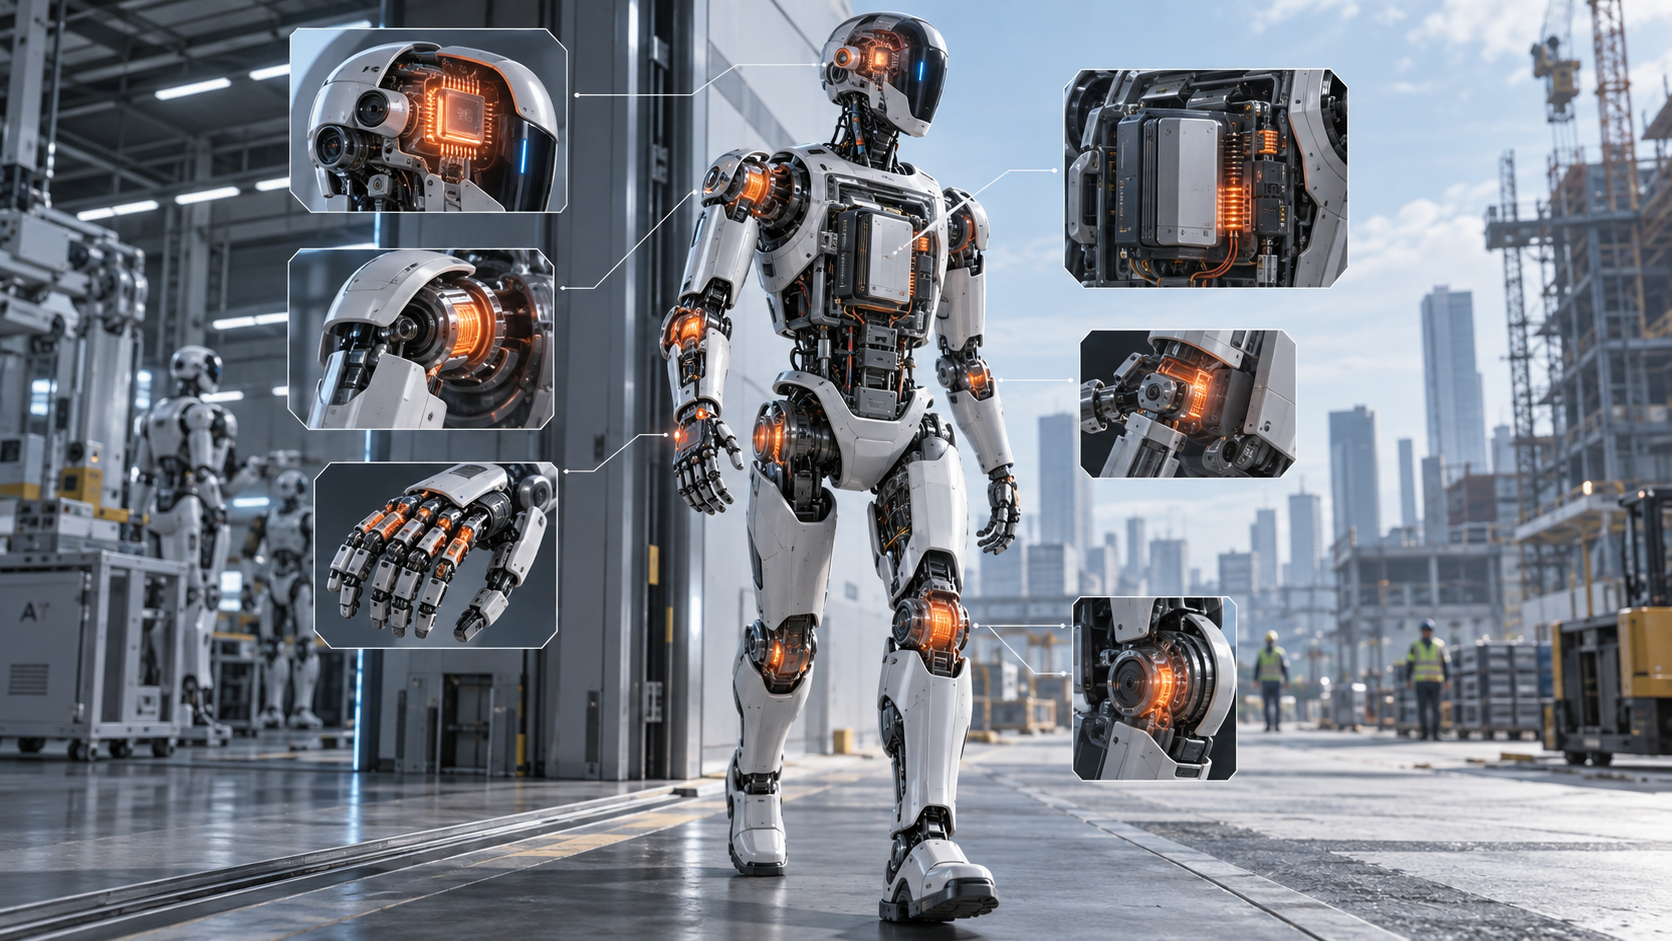
人型ロボットは本体内部に高出力サーボモーター、ドライバ IC、バッテリー、各種センサー、AI 演算ユニットを同時に搭載する必要があります。しかし関節内部の空間はわずか数立方センチメートルにとどまり、手首や指先の取り付け隙間は 2 ミリメートルに満たない場合もあります。このような狭小な構造内では、従来の空冷、ヒートパイプ、液冷配管の活用が困難です。
それと同時に、ロボットに求められる演算性能の閾値は上昇し続けています。高性能演算モジュールがより狭い空間に詰め込まれることで、局所的なホットスポットの熱流束密度が高まります。リアルタイム性が重視される人型ロボットにとって、過熱は部品寿命を縮めるだけではありません。AI チップのクロックダウン、画像処理の遅延拡大、運動制御精度の低下、ドライバ IC の過熱保護作動、LiDAR や力覚センサーの温度ドリフトなどの現象が発生します。
つまり、人型ロボットが知能と運動性能を安定的に発揮できるかどうかは、最終的に熱マネジメント方式の信頼性にかかっています。
二、TEC の動作原理とメリット
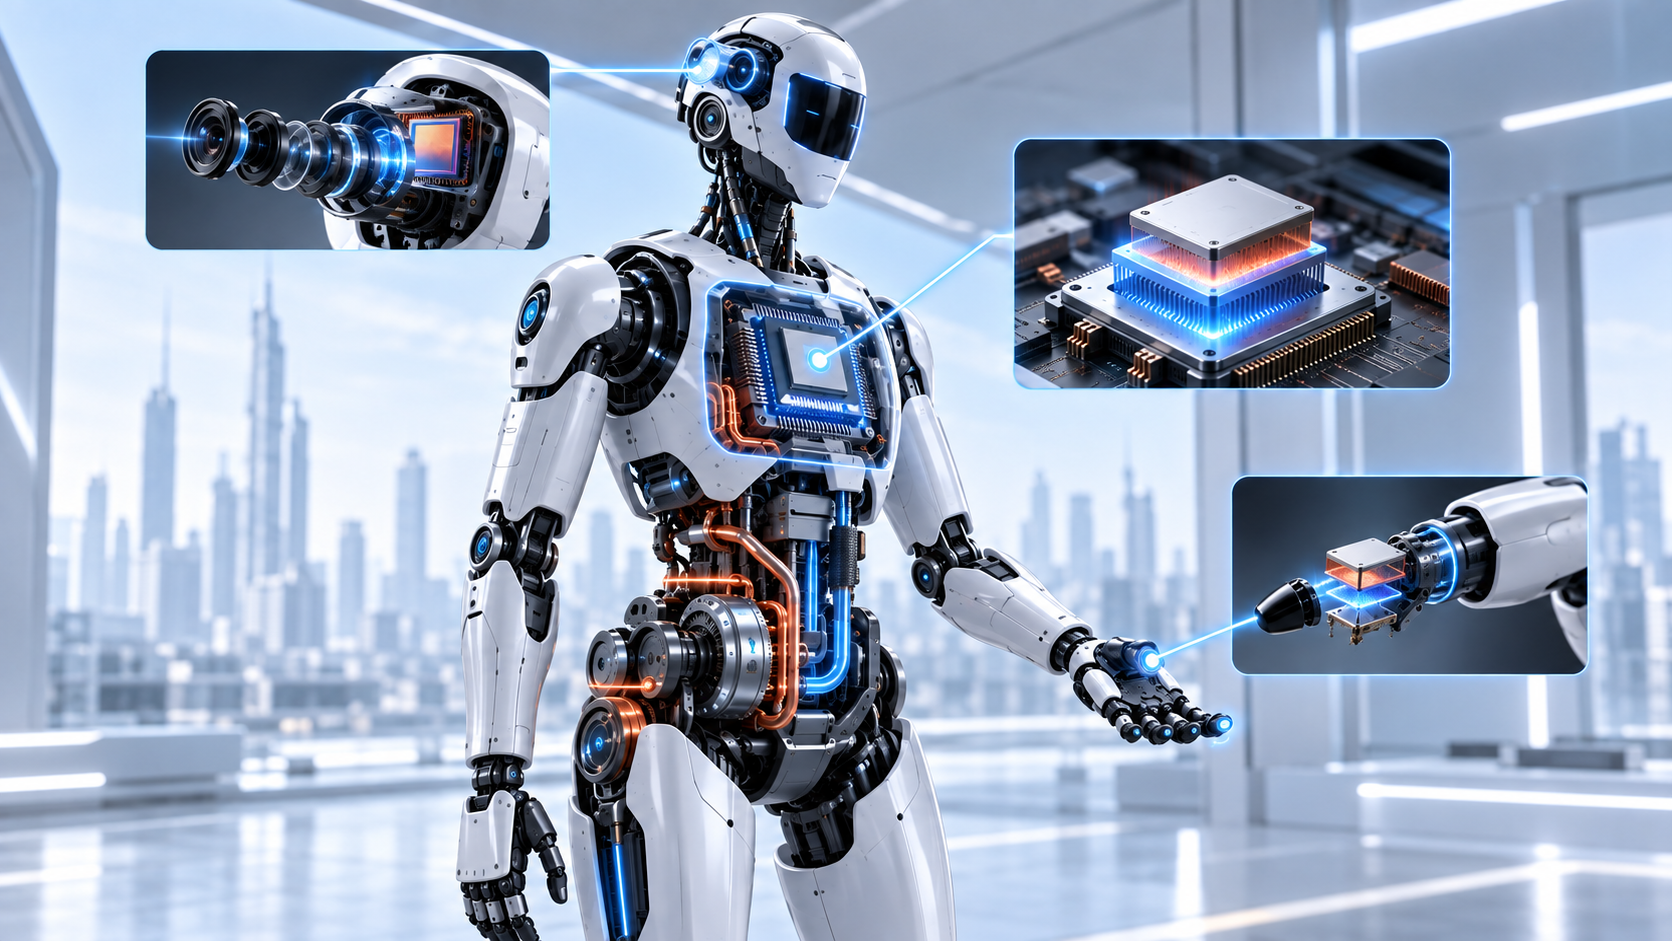
TEC(熱電冷却素子)はペルチェ効果を利用し、電流制御によって冷却または発熱を実現します。従来の放熱方式と異なり、TEC は熱を一方から他方へ能動的に移動させ、電流の向きを切り替えることで冷却・加熱の双方向制御が可能です。小電力、高精度、空間制約のあるロボット用途に適しています。
- 温度制御精度が高く、部品のパラメータドリフトを抑制 TEC の温度制御精度は ±0.1℃に達し、温度感受性の高い部品に適しています。温度が安定することで、波長シフト、暗電流変動、ゼロ点ドリフト、推論遅延の変動を抑えられます。
- 薄型・小型で狭小空間への実装に対応 薄型 TEC の厚みは 2‑3mm で、ドライバ基板、小型モーター、レーザー発振器、チップ表面に直接貼り付け可能です。風路や配管を確保できないロボットの関節、手首、頭部など制約の大きい箇所において構造上の強みを発揮します。
- 振動・冷媒不要で高集積システムに適合 TEC には圧縮機や可動機械部品がなく、動作時の振動・騒音が小さいため、高精度センサーへの干渉を抑えます。冷媒を使用しないため漏洩リスクがなく、高集積・高信頼性が求められるロボットシステムに適しています。
- 応答速度が速く過渡的なホットスポットを抑える ロボットが急荷重を受けたり、高速で腕を振ったり、高負荷推論を実行したりする際には局所温度が急上昇する可能性があります。TEC は秒単位で冷却・加熱出力を調整し、ピーク温度を抑制することでチップのクロックダウンリスクを低減します。
三、ロボット分野における TEC の活用事例
AI チップ:AI チップは画像処理、経路計画、姿勢推定、運動制御を担うロボットの中核演算部品であり、局所的な過熱が発生しやすい部位の一つです。温度上昇を検知すると、TEC はチップ側から放熱側へ熱を能動的に移動させ、チップを安定動作温度域に維持します。
光学・センシングモジュール:深度カメラ、赤外測距モジュール、LiDAR はロボットが環境を認識する上で重要なデバイスです。これらは動作時に自己発熱し、温度変化の影響を受けやすい特徴があります。TEC による高精度な温度安定化により、各デバイスの安定動作を確保します。
最先端応用:技術の進展に伴い、TEC は新たな用途にも活用され始めています。例えば、温度センサーと一体化した TEC をロボット指先に搭載し、能動的な加熱・冷却を行います。接触時の熱変化を解析することで、対象物の材質、液体、物体の状態を識別するといった使い方です。
以上のように、ロボットの知能が高まるほど、リアルタイム演算、環境知覚、運動制御に対する要求は厳しくなります。この 3 つの機能を安定させる土台には温度制御が不可欠です。TEC はロボットの放熱に関するすべての課題を解決できるわけではありませんが、人型ロボットや身体知能システムにおいて熱平衡を実現する重要な技術の一つとなっています。
人型机器人的散热问题会对其性能和寿命产生哪些具体影响?
除了文中提到的方法,还有哪些创新的散热技术可应用于人形机器人?
如何在保证人形机器人性能的前提下,进一步优化其散热系统?